
Rispetto alla vecchia versione 1.0, l'unica differenza è che al posto di utilizzare il pulsante come accensione del sensore, utilizzeremo un sensore a infrarossi.
- La nostra scheda Arduino Uno
- Una Breadboard
- 1 Led verde
- 1 Led rosso
- Cavi (16)
- 2 Resistori da 220 Ohm
- Un Buzzer passivo
- Un KY-022 Modulo ricevitore IR
- Un Sensore ad ultrasuoni HC-SR04
Ora che abbiamo il nostro occorrente procediamo nel creare il nostro circuito, seguendo questo schema:
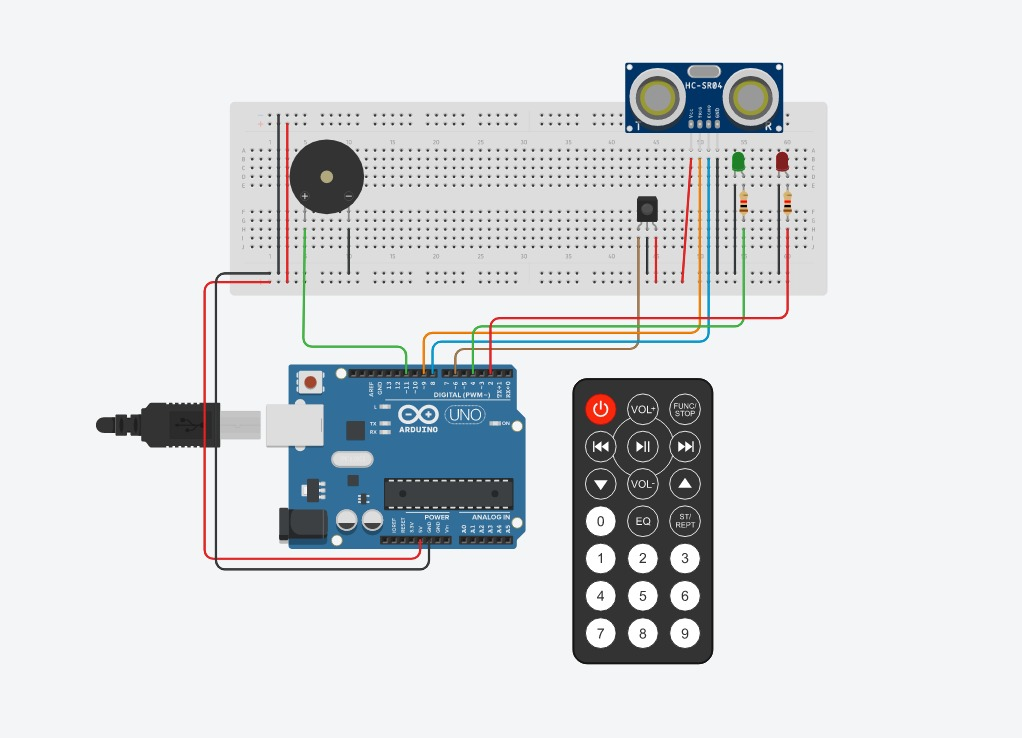
Una volta costruito il nostro circuito procediamo al codice:
#include "IRremote.h" //versione 2.2.3


/*-----( DICHIARAZIONI )-----*/

//Sensore ad ultrasuoni
#define trigPin 9
#define echoPin 8

//Sensore ad infrarossi
int IR = 6;
IRrecv irrecv(IR);
decode_results IR_r;

//Led RGB

int LED_R = 2;
int LED_V = 4;

//buzzer
int T=400;

//altre variabili
bool IR_o = false;
int i=0;
int i1=0;
int i2=0;
int v;


void translateIR()
/*-----( INIZIO TRADUTTORE IR )-----*/

{

  switch(IR_r.value)

  {
  case 0xFFA25D: Serial.println("POWER"); break;
  case 0xFFE21D: Serial.println("FUNC/STOP"); break;
  case 0xFF629D: Serial.println("VOL+"); break;
  case 0xFF22DD: Serial.println("FAST BACK");    break;
  case 0xFF02FD: Serial.println("PAUSE");    break;
  case 0xFFC23D: Serial.println("FAST FORWARD");   break;
  case 0xFFE01F: Serial.println("DOWN");    break;
  case 0xFFA857: Serial.println("VOL-");    break;
  case 0xFF906F: Serial.println("UP");    break;
  case 0xFF9867: Serial.println("EQ");    break;
  case 0xFFB04F: Serial.println("ST/REPT");    break;
  case 0xFF6897: Serial.println("0");    break;
  case 0xFF30CF: Serial.println("1");    break;
  case 0xFF18E7: Serial.println("2");    break;
  case 0xFF7A85: Serial.println("3");    break;
  case 0xFF10EF: Serial.println("4");    break;
  case 0xFF38C7: Serial.println("5");    break;
  case 0xFF5AA5: Serial.println("6");    break;
  case 0xFF42BD: Serial.println("7");    break;
  case 0xFF4AB5: Serial.println("8");    break;
  case 0xFF52AD: Serial.println("9");    break;
  case 0xFFFFFFFF: Serial.println("REPEAT");break;

  default:
    Serial.println(" other button   ");
    Serial.println(IR_r.value);
  }

  delay(500);

/*-----( FINE TRADUTTORE IR )-----*/
}


void setup()
/*----( INIZIO SETUP )----*/
{
  Serial.begin(9600);
  Serial.println("inizio");

  //inizializzazione sensore INFRAROSSI

  irrecv.enableIRIn(); // Attiviamo la ricezione IR

  //inizializzazione sensore ULTRASUONI
  pinMode(trigPin, OUTPUT);
  pinMode(echoPin, INPUT);
  digitalWrite(trigPin, LOW);

  //inizializzazione LED RGB
  pinMode(LED_R, OUTPUT);
  pinMode(LED_V, OUTPUT);


}/*--( FINE SETUP )---*/


void loop()
/*----( INIZIO LOOP )----*/
{

if (irrecv.decode (&IR_r)) // L'IR ha ricevuto un segnale?
{

  translateIR();

  switch(IR_r.value)

  {
    /*POWER*/
    case 0xFFA25D:

  Serial.println("IR ricevuto: " + IR_r.value);

  switch(IR_o) {
    case true:  digitalWrite(LED_R, HIGH);
                digitalWrite(LED_V, LOW);
                IR_o = false;
    break;

    case false: digitalWrite(LED_R, LOW);
                digitalWrite(LED_V, HIGH);
                IR_o = true;
    break;

    default: Serial.println("Nessun cambiamento rilevato");
    break;
  }
break;

  }


}


if(IR_o == true )
{

  //Attivazione sensore US
  digitalWrite(trigPin, HIGH);
  delayMicroseconds(10);
  digitalWrite(trigPin, LOW);

  // calcolo del tempo attraverso il pin di echo
  long durata = pulseIn(echoPin, HIGH);
  long distanza = durata/58.31;

  Serial.println(distanza + "cm");

  if(distanza > 5)                      //Se il sensore ad ultrasuoni rileva uno spostamento,
  {                                     //fa lampeggiare il led rosso e attiva il buzzer
    for (i2=0;i2<20;i2++) {
      digitalWrite(LED_R, HIGH);
      for(i=0;i<500;i++) {
        tone(11, T);
        T=T+1;
      }
      digitalWrite(LED_R, LOW);
      for(i1=0;i1<500;i1++) {
        tone(11, T);
        T=T-1;
      }
    }

  noTone(11);
  }
  distanza = 0;
}


irrecv.resume(); // ricevi il prossimo valore IR


}/* --( FINE LOOP )-- */
NOTA: Per utilizzare questo codice bisogna usufruire della libreria IRremote.h, utilizzando la versione specifica 2.2.3, che, purtroppo entra in conflitto con il nostro buzzer passivo. Per risolvere tale conveniente ci basterà editare un file di testo. La guida qui. Se invece volessimo utilizzare una versione più recente dovremo far attenzione a che comandi usare, non sempre funzionanti. Ecco la guida.
- La nostra scheda Arduino Uno
- Una Breadboard
- 1 Led verde
- 1 Led rosso
- Cavi (16)
- 2 Resistori da 220 Ohm
- Un Buzzer passivo
- Un Pulsante
- Un Sensore ad ultrasuoni HC-SR04
Ora che abbiamo il nostro occorrente procediamo nel creare il nostro circuito, seguendo questo schema:

Una volta costruito il nostro circuito procediamo al codice:
/*-----( DICHIARAZIONI )-----*/

//Sensore ad ultrasuoni
#define trigPin 9
#define echoPin 8

//pulsante
int pulsante = 6;
int val = 0;

//Led RGB

int LED_R = 2;
int LED_V = 4;

//buzzer
int T=400;

//altre variabili
bool IR_o = false;
int i=0;
int i1=0;
int i2=0;
int v;


void setup()
/*----( INIZIO SETUP )----*/
{
  Serial.begin(9600);
  Serial.println("inizio");

  //inizializzazione sensore INFRAROSSI

  pinMode(pulsante, INPUT);

  //inizializzazione sensore ULTRASUONI
  pinMode(trigPin, OUTPUT);
  pinMode(echoPin, INPUT);
  digitalWrite(trigPin, LOW);

  //inizializzazione LED RGB
  pinMode(LED_R, OUTPUT);
  pinMode(LED_V, OUTPUT);


}/*--( FINE SETUP )---*/


void loop()
/*----( INIZIO LOOP )----*/
{

val == digitalRead(pulsante);


switch(val) {
  case 1:       digitalWrite(LED_R, HIGH);
                digitalWrite(LED_V, LOW);
                delay(1000);
                digitalWrite(LED_R, LOW);
  break;

  case 0:       digitalWrite(LED_R, LOW);
                digitalWrite(LED_V, HIGH);
                delay(1000);
                digitalWrite(LED_V, LOW);

  break;

}


if(val==1)
{

  //Attivazione sensore US
  digitalWrite(trigPin, HIGH);
  delayMicroseconds(10);
  digitalWrite(trigPin, LOW);

  // calcolo del tempo attraverso il pin di echo
  long durata = pulseIn(echoPin, HIGH);
  long distanza = durata/58.31;

  Serial.println(distanza + "cm");

  if(distanza > 5)                      //Se il sensore ad ultrasuoni rileva uno spostamento,
  {                                     //fa lampeggiare il led rosso e attiva il buzzer
    for (i2=0;i2<20;i2++) {
      digitalWrite(LED_R, HIGH);
      for(i=0;i<500;i++) {
        tone(11, T);
        T=T+1;
      }
      digitalWrite(LED_R, LOW);
      for(i1=0;i1<500;i1++) {
        tone(11, T);
        T=T-1;
      }
    }

  noTone(11);
  }
  distanza = 0;
}


}/* --( FINE LOOP )-- */